Motorunterstützte Sicherheitsboje

Sicher zurück ans Ufer.

RescueBuoy ist eine Rettungsboje mit abgeschirmtem Elektroantrieb. Sie hilft älteren und geschwächten Badegästen, aus eigener Kraft zum Ufer zurückzukehren. Bedient wird sie allein durch Festhalten.

Diplomarbeit 2026/27HTL Wien 3 Rennweg
Abteilung MechatronikKlasse 5BM
PrototypFertigstellung März 2027

3D-Modell · zum Drehen ziehen

Zwei-Griff-Bedienung

Der Antrieb läuft nur, solange beide Griffe gehalten werden. Loslassen stoppt ihn sofort.

Abgeschirmter Propeller

Ein Schutzgitter rund um den Propeller hält Finger, Kleidung und Gegenstände fern.

Wassergeschützte Technik

Akku, Regler und Elektronik sitzen in einem wasserdicht abgedichteten Gehäuse.

Klare Statusanzeige

Eine LED zeigt Betriebsbereitschaft und Akkustand in Grün, Gelb und Rot.

Ausgangslage

Wenn die Kraft für den Rückweg fehlt

Viele ältere Menschen schwimmen sicher, bis ein Krampf, Erschöpfung, Schwindel oder Kreislaufschwäche einsetzt. Dann wird der Weg zurück zum Ufer schnell zur Gefahr.

RescueBuoy schließt die Lücke zwischen einer einfachen Boje und aufwendiger Rettungstechnik.

Rettungsboje
Gibt Auftrieb, aber keinen Vortrieb.
Scooter und Drohnen
Teuer, sperrig und für ältere Menschen schwer zu bedienen.
RescueBuoy
Auftrieb und Vortrieb in einem Gerät, ohne Menü, Fernbedienung oder Einschulung.
Bedienkonzept

Festhalten heißt fahren. Loslassen heißt Stopp.

  1. Festhalten und ausrichten

    Beide Hände an die gut ertastbaren Griffe. Die Spitze der Boje zeigt zum Ufer, so wird gelenkt.

  2. Antrieb freigeben

    Erst wenn beide Totmannschalter betätigt sind, läuft der Antrieb an, sanft über eine Anlauframpe.

  3. Loslassen, Stopp

    Wird ein Griff losgelassen, stoppt der Antrieb sofort. Am Ufer bleibt die Boje als Auftriebshilfe.

Simulation der Zwei-Griff-Bedienung

Halten Sie beide Griffe gedrückt: Tasten F und J oder zwei Finger.

0 %0,0 m100 % LeistungStreckeAkku
Betriebsbereit. Beide Griffe halten, um den Antrieb freizugeben.

Vereinfachte Darstellung der Steuerlogik; Geschwindigkeit und Akkuverbrauch sind zeitlich gerafft. Mit der Maus hält Umschalt + Klick einen Griff fest.

Technik

Fünf Baugruppen, ein System

Der Prototyp baut auf einer handelsüblichen Rettungsboje auf. Taster, Elektronikgehäuse und Antrieb werden außen am Grundkörper befestigt.

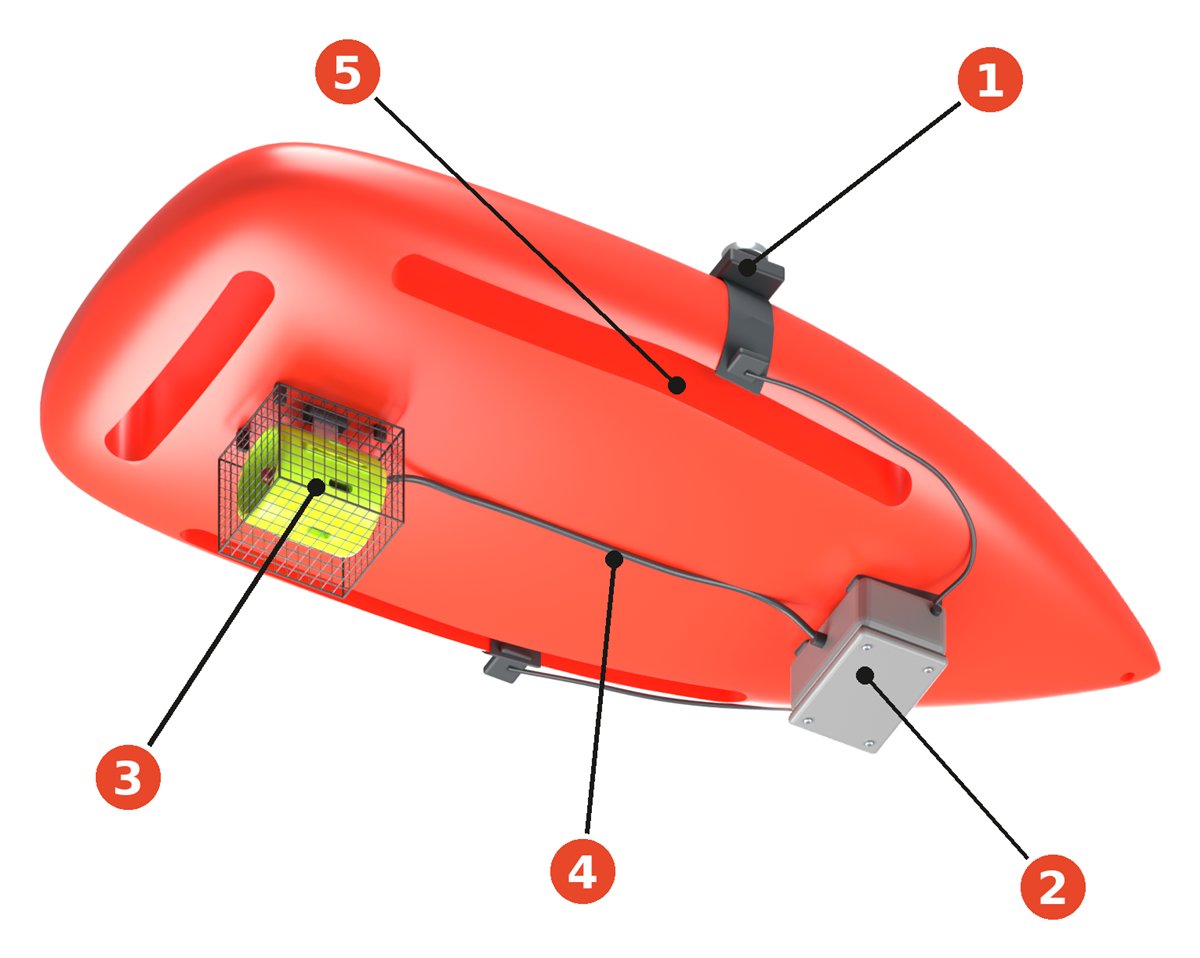
RescueBuoy von unten mit den Baugruppen 1 bis 5: Totmann-Taster, Elektronikgehäuse, Antrieb im Schutzgitter, Verkabelung und Grundkörper
Rendering des Prototyps, Ansicht von schräg unten
  • 1

    Griffe mit Totmann-Taster

    Zwei wasserdichte Taster an den Haltegurten. Der Antrieb läuft nur, solange beide gedrückt werden.

  • 2

    Elektronikgehäuse

    Abgedichtetes Gehäuse vorne an der Unterseite. Es nimmt Steuerung und Elektronik auf.

  • 3

    Antrieb im Schutzgitter

    Elektrischer Unterwasserantrieb am Heck. Ein Gitterkorb hält Finger und Gegenstände vom Propeller fern.

  • 4

    Verkabelung

    Abgedichtete Kabelverbindungen von den Tastern und vom Antrieb zum Elektronikgehäuse.

  • 5

    Grundkörper

    Handelsübliche Rettungsboje mit Griffschlitzen, die sich auch mit nassen Händen gut fassen lassen.

EingabeGriffeSensoren erkennen das Festhalten
LogikMikrocontrollerFreigabe, Sanftanlauf, Fehlerzustände
LeistungMotorreglerSteuert die Leistung des Antriebs
AntriebAntriebPropeller im Schutzgitter
AnzeigeStatus-LEDAkkustand grün, gelb, rot
Über das Projekt

Eine Diplomarbeit der HTL Wien 3 Rennweg

RescueBuoy entsteht als Diplomarbeit in der Höheren Abteilung für Mechatronik. Konstruiert wird in Creo, gefertigt in den Werkstätten und auf den 3D-Druckern der Schule. Die Wassertests finden ausschließlich beaufsichtigt in einem Schwimmbecken statt.

Schule
HTL Wien 3 Rennweg, 1030 Wien
Abteilung
Höhere Abteilung für Mechatronik
Klasse
5BM, Schuljahr 2026/27
Laufzeit
September 2026 bis März 2027
Betreuung
Martin Meschik, Martin Sommer
Projektteam

Das Team hinter RescueBuoy

Projektleitung

Fabio Beqiri

Mechanik, Antrieb und Leistungselektronik

Koordiniert das Projekt und ist Ansprechpartner für Partner. Konstruiert Griffe, Motorhalterung und Propellerschutz und baut Energieversorgung und Abdichtung auf.

Stellvertretende Projektleitung

Almir Hodzic

Steuerung, Firmware und Tests

Entwickelt die Totmann- und Sicherheitslogik, die Akkuanzeige und den modularen Träger und verantwortet Testplanung und Auswertung.

HauptbetreuungMartin Meschik
Stellvertretende BetreuungMartin Sommer
Partnerschaft und Sponsoring

Unterstützen Sie RescueBuoy

Wir suchen Unternehmen, Vereine und Fachleute, die das Projekt mit Komponenten, Know-how, Fertigung oder einem Testbecken unterstützen. Partner nennen wir in der Diplomarbeit und bei der öffentlichen Endpräsentation.

Komponenten

Unterwasserantrieb, Akku mit Batteriemanagement, wasserdichtes Gehäuse, Kabeldurchführungen und Schalter

Know-how

Wasserrettung, elektrische Marineantriebe, Abdichtung und Ergonomie für ältere Menschen

Fertigung

3D-Druck, Fräsen und Drehen für Halterungen, Schutzgitter und Gehäuse

Testbecken

Beaufsichtigte Wassertests außerhalb der Öffnungszeiten, mit schriftlichem Sicherheitskonzept

Ihr Ansprechpartner: Fabio Beqiri, Projektleitung
fabio.beqiri@htl.rennweg.at
Partnerschaft anfragen
Kontakt

Fragen zu RescueBuoy?

Für Fragen zum Projekt, zu Kooperationen und zu Sponsoring ist Fabio Beqiri als Projektleiter Ihr Ansprechpartner. Wir antworten in der Regel innerhalb weniger Schultage.

Projektleitung Fabio Beqiri fabio.beqiri@htl.rennweg.at
Stv. Projektleitung Almir Hodzic
SchuleHTL Wien 3 Rennweg
1030 Wien
AbteilungHöhere Abteilung für Mechatronik
E-Mail schreiben